Research
Teknoloji ve mühendislik
Profesör Ken Goldberg, robot yeteneklerinin ne kadar hızlı ilerleyebileceği konusunda uzun süredir şüphe taşıyordu. Ancak yeni yapay zekâ modelleri, ona “ürkütücü” denilebilecek robotik yeniliklere yol açıyor.

Yeni “ajan robotiği” (agentic robotics) disiplini, robotiği baştan sona değiştirebilir; bu görüşü UC Berkeley’li robotiği uzmanı Ken Goldberg. “Devasa miktarlarda veri toplayıp her davranışı tek tek ayarlamak yerine, ajan ekipleri robot programlarını hızlıca üretebilir, test edebilir ve ince ayarlayabilir; böylece mühendisler programların nasıl çalıştığını yorumlayarak ince ayar ve doğrulama yapabilir.”
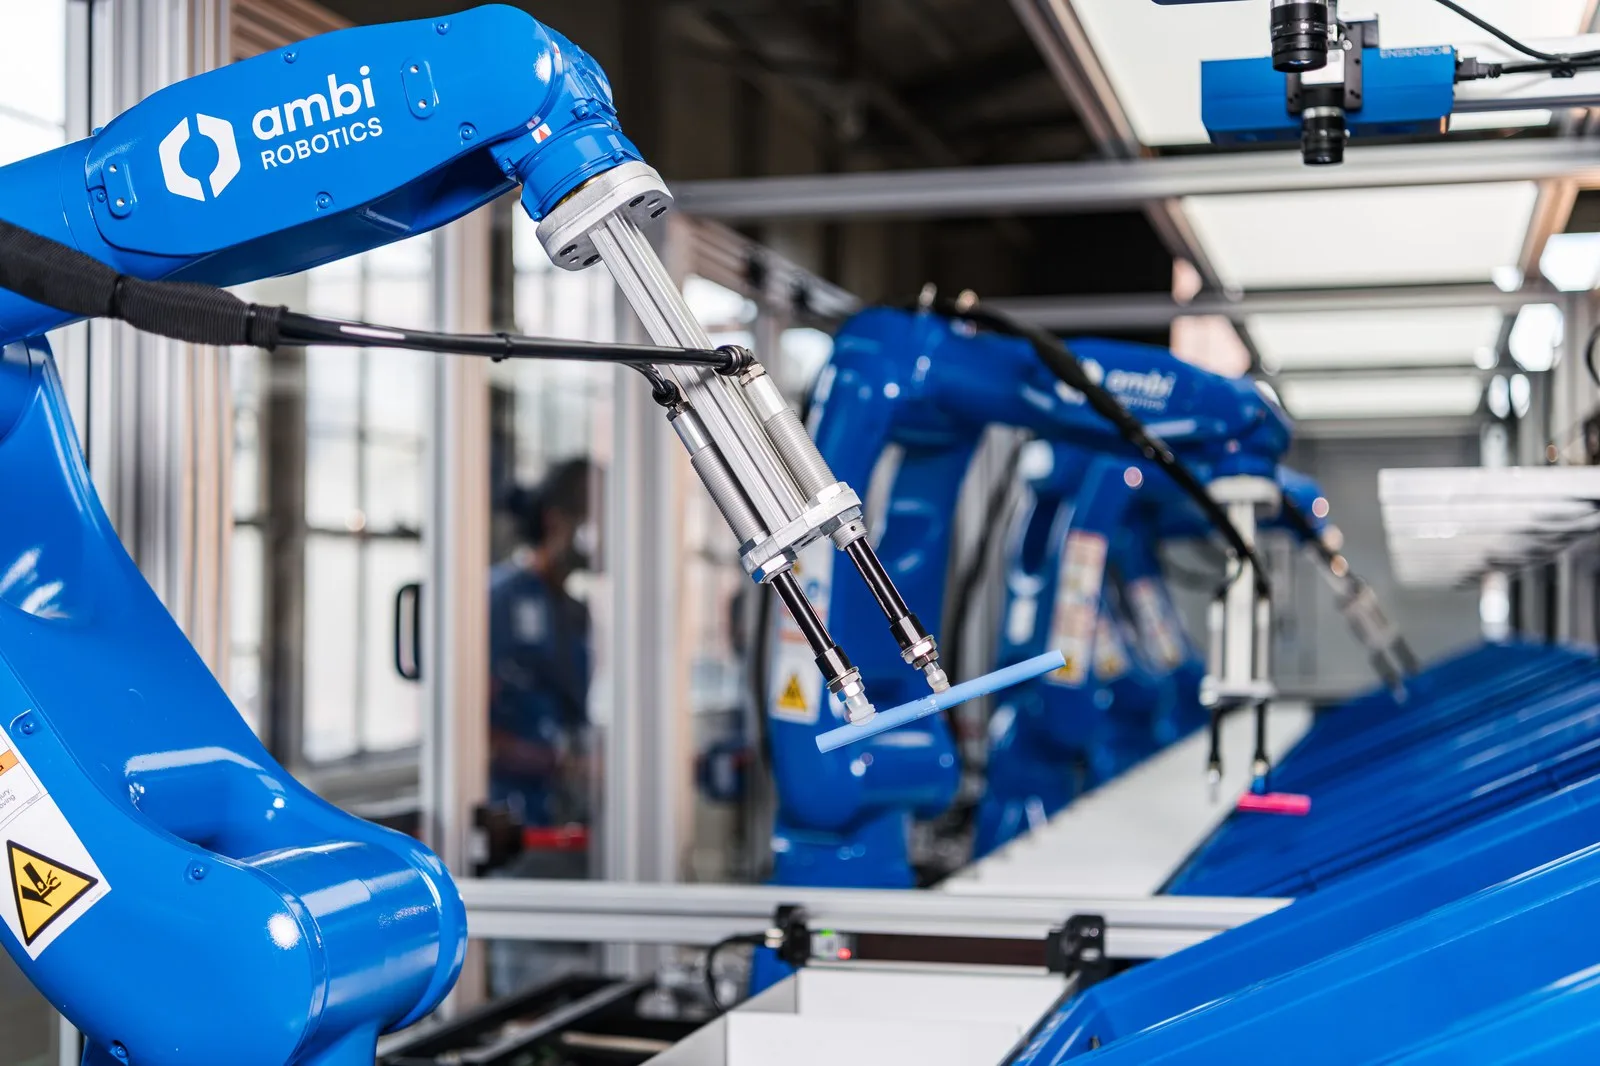
Ambi Robotics’un izniyle
Son aylarda akıl yürütebilen, planlayabilen ve çok adımlı görevleri yerine getirmek için dış araçları kullanabilen yapay zekâ ajanları, bilgisayar kodlamayı, çevrimiçi alışverişi, akşam yemeği rezervasyonlarını ve siber saldırıları bile yeniden şekillendirdi.
Robotik şimdi sıradadır.
UC Berkeley’li robotiği uzmanı ve mühendislik profesörü Ken Goldberg, yeni modellerin yapay zekâ ajanları ekiplerinin robot kontrol programları geliştirmesini, bunları simülasyon ortamlarında test etmesini ve bir şeyler yolunda gitmediğinde kodu yeniden düzenlemesini mümkün kıldığını söyledi.
Goldberg, NVIDIA‘da robotik mühendisliği direktörü Spencer Huang ve bir araştırma ekibiyle birlikte yeni yaklaşıma “ajan robotiği” adını verdi. İki engelin üstesinden gelmenin bir yolunu sunabileceğini belirtti: robotları eğitmek için gereken devasa veri miktarı ve onları programlamak için gereken yoğun mühendislik çabası; ikisi de büyük ölçüde fiziksel ve teknik kaynak gerektirebiliyor.
“Ajan robotiği, robotların kontrol edilme biçiminde temel bir değişimdir,” dedi Goldberg. “Devasa miktarlarda veri toplayıp her davranışı tek tek ayarlamak yerine, ekipler robot programlarını hızlıca üretebilir, test edebilir ve ince ayarlayabilir; böylece mühendisler programların nasıl çalıştığını yorumlayarak ince ayar ve doğrulama yapabilir.”
Goldberg, yakın zamanda Mühendislik Ulusal Akademisi’ne seçilen, bu hafta Robot Öğrenimi Konferansı’nda yeni yaklaşımı ve aylardır süren testlerden elde edilen sonuçları sunuyor. Kendisi ve ekibi, ayrıca diğer robotik uzmanlarının deneyebilmesi için açık kaynak kodu yayımlıyor; bu kod, geliştiriciler için NVIDIA’nın açık simülasyon çerçevesi Isaac üzerinde inşa edilmiş olup, robotların endüstriyel görevlerdeki performansını değerlendirmek için endüstri standardı bir kıyaslama ölçütü de içeriyor.
Goldberg ve Huang, amacın robot programlamasını daha hızlı ve daha uyumlu hale getirmek olurken, güvenilir endüstriyel sistemler için gerekli yapıyı korumak olduğunu belirtti.
“Robotlar hızla ilerliyor, ancak gerçek dünya ortamları için geliştirmek hâlâ yavaş, veri yoğun ve ölçeklendirmesi zor,” dedi Huang. “UC Berkeley ile işbirliği yapan NVIDIA, geliştiricilerin konuşlandırma öncesinde robot davranışlarını hızlıca test edip geliştirmelerine yardımcı olmak için ajan tabanlı yapay zekâ, simülasyon ve endüstriyel göreve odaklanan açık kıyaslama ölçütlerini birleştiren yeni bir yaklaşımı ilerletmeye yardımcı oluyor.”
Geleneksel olarak mühendisler, robotların nesneleri nasıl algılayacağını, hareketleri nasıl planlayacağını ve eylemlerini nasıl kontrol edeceğini söyleyen yazılımı doğrudan programlayabilir; bu modele dayalı robotik olarak adlandırılan bir süreçtir. Ya da model dayalı olmayan robotikle, taklit öğrenme yoluyla robotları gösterimlerden davranışları öğrenmeye eğitebilirler. İlk yaklaşım kapsamlı mühendislik gerektirirken, ikincisi büyük miktarlarda veri ve zaman gerektiriyor.
Sorun, robotları eğitmek için kullanılabilecek kadar fazla bilgiyi kolayca toplayacak bir yolun olmamasıdır. Geçen yıl halkın beklentilerini sıfırlamaya çalışırken Goldberg, “100.000 yıllık veri açığının” robotların son yıllarda ajan tabanlı yapay zekânın dil yeteneğini kazandığı kadar hızlı gerçek dünya becerileri edinmesini engelleyeceğini söylemişti. Bu ajan tabanlı yapay zekâlar, aslında robotikte benzeri olmayan muazzam miktarlarda internet metni ve görsel verisiyle eğitildi.
“Toplamamız gereken korkutucu miktarlarda veri nedeniyle umudumu kaybetmiştim,” dedi Goldberg. “Ajan tabanlı robotik, model dayalı ve model dayalı olmayan yöntemler arasında eksik bir bağlantı sağlar. Ek veri gerektirmeyen bir ileri yoludur.”
Bu yılın başlarında Goldberg ve ekibi, robot kodunun düzenlenme şeklinde bir değişiklikle denemeye başladı. Graph-as-Policy adını verdikleri bir çerçeve kullanarak robot görevleri, bir nesne bulma, bir tutma planlama ve gripper’ı çarpışmasız hareket ettirme gibi bireysel becerilere ayrılıyor. Goldberg bunu, çok daha büyük bir şeye oturan ayrı ayrı yapı bloklarına benzetiyor.
Ardından, AI ajanları bu becerileri üretip bir robot programında birleştiriyor. NVIDIA’nın Isaac simülasyon kütüphanelerini kullanan ajanlar, programı görev varyasyonları boyunca otonom olarak tekrarlıyor, başarısızlıkların nerede gerçekleştiğini belirliyor ve yayımlamadan önce yaklaşımı iyileştiriyor.
Goldberg’e göre, OpenAI’nin yakın zamanda yayımladığı Astra modeli süreci daha da umut verici kıldı. Doktora sonrası araştırmacıları Eric Kaiyuan Chen ve Shuangyu Xie, Astra’ya simülasyon arayüzlerine ve görevi bir süngerle metal bir çubuğun üzerindeki mürekkebi silmek olan gerçek bir robotun kısa bir videosuna erişim sağladı. Bir saatten az bir sürede, AI aracı mürekkebin gerçekçi biçimde bükülmesi de dahil olmak üzere videoyu doğru biçimde yeniden üreten bir fizik simülasyonu oluşturdu ve ince ayar yaptı.
Araştırmacılar ardından bu simülasyonu ve Graph-as-Policy çerçevelerini AI’ya verdi. AI bir robot-kontrol programı üretti ve bunu simülasyon içinde tekrar tekrar test edip geliştirdi. Araştırmacılar ortaya çıkan kodu gerçek bir robotda çalıştırdıklarında, işe yaradı.
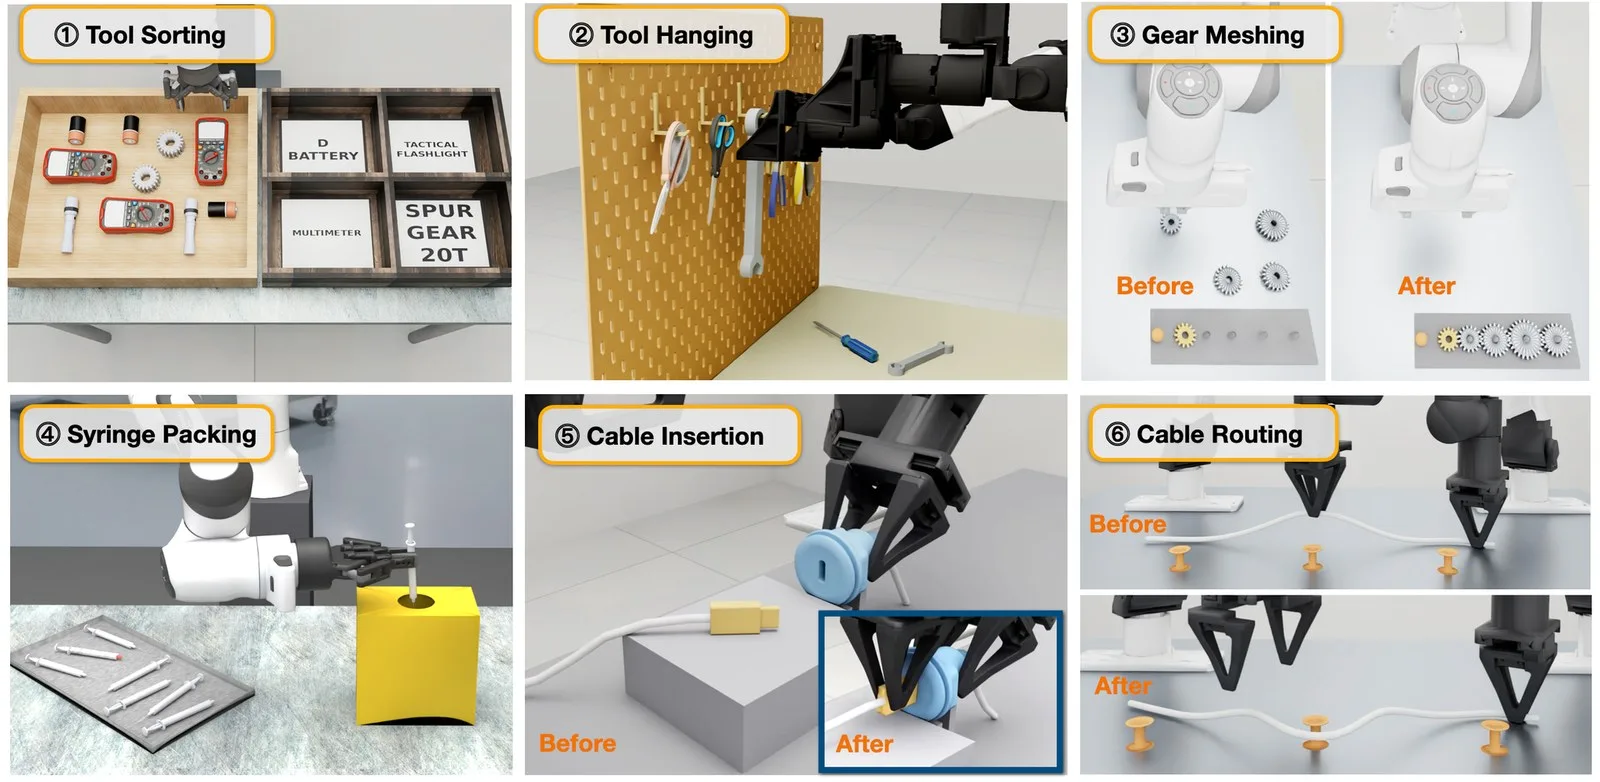
Goldberg ve ekibi, robotların endüstriyel görevlerdeki performansını değerlendirmek için bir endüstri standardı benchmark’ı yayımladı; buradan görünen örnekleri burada gösteriliyor.
Bir denemede Goldberg, robotun metal çubuğu devirdiğini çünkü kütlesini güvenilir biçimde çıkaramadığını söyledi. Bu hata, ajanın gözden geçirmesi için yeni bir kanıt oluşturdu ve ajansal robotiğin sağladığı avantajı gösterdi: AI, başarısız denemenin videosunu kullanarak simülasyonunu iyileştirebilir, robotun kontrol programını gözden geçirebilir ve yeni bir yaklaşımı test edebilir.
“Kabarmalar geldiği an buydu,” Goldberg söyledi.
Berkeley merkezli lojistik ve depo sipariş karşılama alanında uzmanlaş Ambi Robotics, yeni yöntemleri bu yıl başlarında paket ayrıştırma verilerini analiz etmek ve robot davranışlarındaki güncellemeleri test etmek için kullandı. Testler, robot başına yıllık 15.000’den fazla paket ayrıştırma kapasitesinde artış gösterdi; değişiklik şimdi şirketin ABD filosunun %30’u boyunca yayıldı.
“AI destekli endüstriyel robotlar sürekleşerek güvenilirliği ve performansı iyileştirmelidir,” dedi Jeff Mahler, Ambi Robotics’ın kurucu ortağı ve baş teknoloji sorumlusu. “Ajansal robotik, üretim verilerini robot davranışlarındaki güncellemelere dönüştürerek ABD filosumuzda üretimi artırırken mühendislerin kontrolü altında kaldı.”
Goldberg, etkilerin endüstriyel ortamlarda zaten umut verici olduğunu, görevlerin tekrarlayan ve ölçekli olduğu bu ortamlarda söyledi. Ev asistanlarından çamaşır katma beklenmemesi gerektiğini, ancak görevlerin ana öğelerini kendiliğinden iyileştirme yeteneğinin alanda büyük bir ilerleme olduğunu belirtti.
Aynı zamanda kendisi ve öğrencileri için heyecan verici bir dönem. 40 yıllık robotik kariyerinde benzer duygular uyandıran yalnızca iki an düşünebileceğini söyledi: 1993’te Dünya Çapında Ağ’ın halka açılması ve 2022’de ChatGPT’nin ilk kez ortaya çıkması.
“Ajansal robotik, klasik kontrol teorisini ve fiziği hızla gelişen ajansal kodlama ile birleştiriyor.” Goldberg, “Gerçek mühendislik uygulamaları için hem hızlı hem de pratik. Bence bu gerçek bir paradigm değişimi.” dedi.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔





İlk yorumu siz yazın
Fikrinizi bir kaynak, soru veya yapıcı karşı görüşle geliştirin.