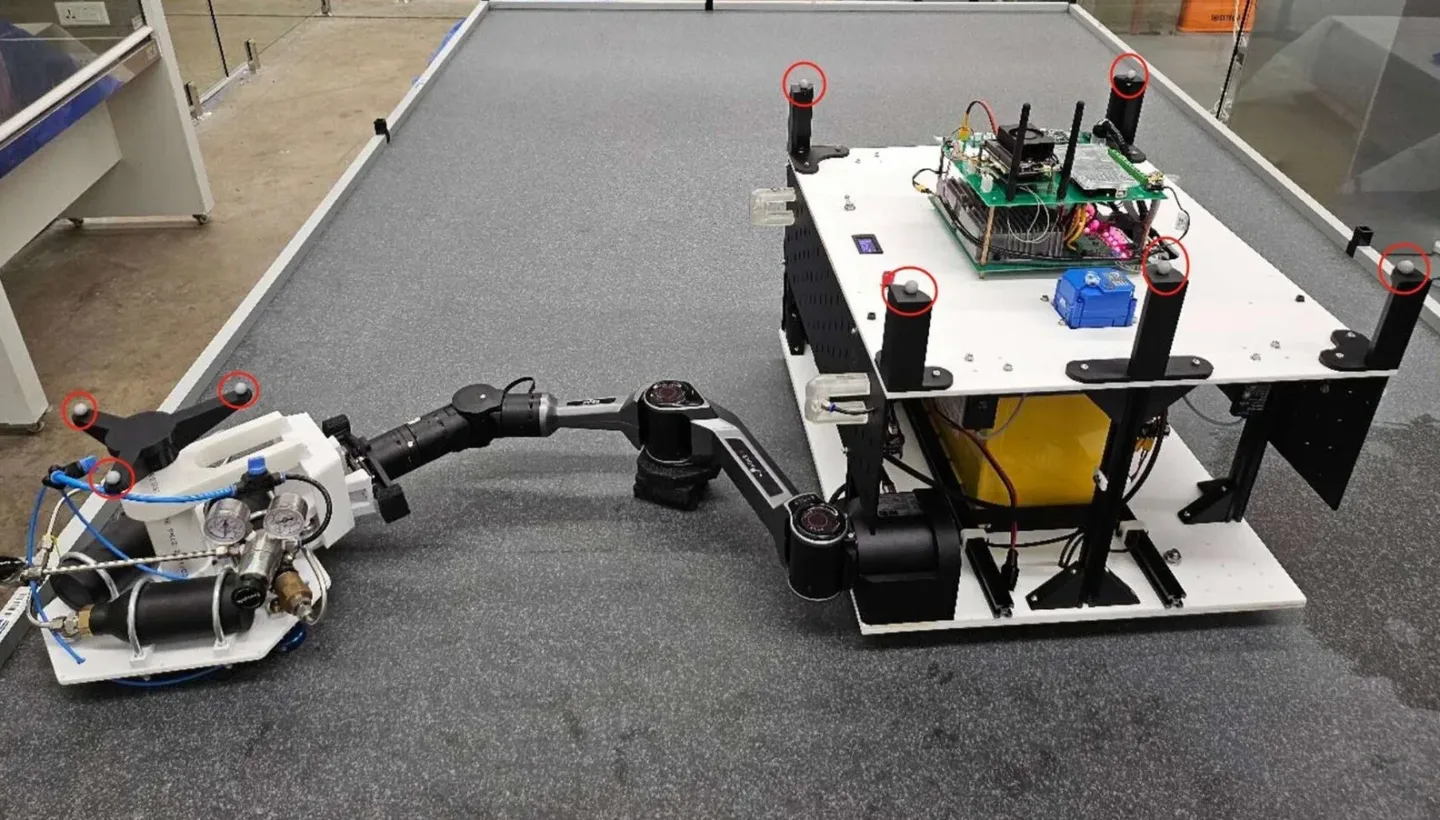
Donanım test platformu hizmet verici platformu ve konveks optimizasyon platformu. Kaynak: Illinois Üniversitesi Urbana-Champaign Bölümü
Düşük yörüngede bir problem var ve büyüyor. Avrupa Uzay Ajansı’na göre, yörüngede yaklaşık 19.440 uydu var ve bunların 3.540’ı çalışmaz durumda ve/veya konumlarını diğer uzay araçlarına bildirmek için sinyal yaymıyor. Bu uyduyu uzayda onarmaya yönelik ihtiyaç, daha fazlası fırlatıldıkça artacak.
“Ayrıca, işbirliği yapan hiçbir şey olmayan, yani itiş yapamayan veya sinyal gönderemeyen anlamda, 8.000’den fazla metrik ton (8.800 ton) enkaz var,” dedi. Grainger Mühendislik Fakültesi, Illinois Urbana-Champaign Üniversitesi’nin yeni havacılık ve uzay mühendisliği öğretim üyesi Minduli Wijayatunga.

Wijayatunga’nın çalışmalarının çoğu hem enkaz hem de uzay araçları için uygulanabilir olsa da, yakın zamanda yayımlanan bir çalışma, iletişim yeteneğini kaybetmiş ancak onarıma ihtiyaç duyan bir uzay aracını hedef alıyor. Hizmet verici araç, bilinçsiz bir hastaya benzer şekilde, hedeften hiçbir yardım almadan yaklaşmak zorundadır.
Wijayatunga, onarımların iletişim gecikmesi ve iletişimin mümkün olduğu sınırlı zaman pencereleri nedeniyle otonom olarak yapılması gerektiğini söyledi.
Çalışma, Acta Astronautica dergisinde yayımlanmıştır.
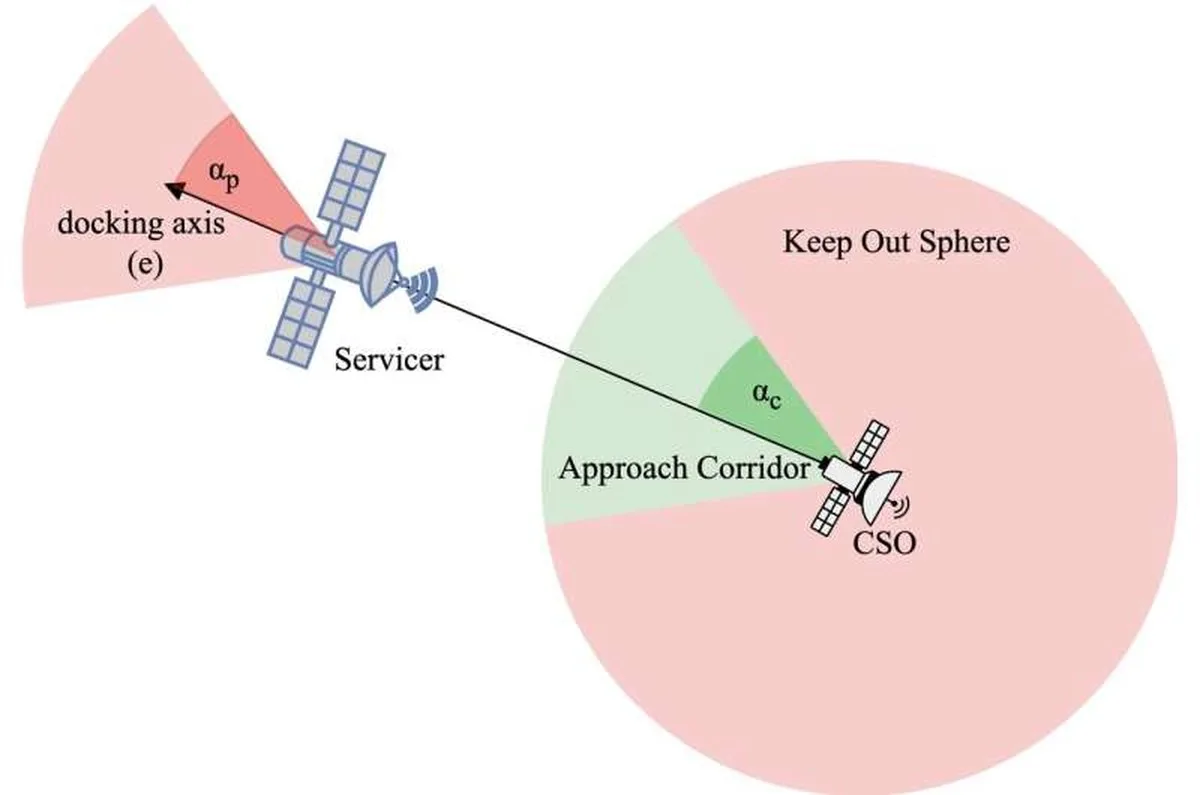
Hizmet verici aracın onarıma ihtiyaç duyan, işbirliği yapan olmayan bir uzay aracına yaklaşırkenki bağlanma dinamiğinin grafiksel temsili. Kaynak: Illinois Üniversitesi Urbana-Champaign Bölümü
Güneş ışığı etrafında buluşma planlaması
“Bu uzay araçları, işbirliği yapan nesnelerin yörüngelerini otonom olarak izleyebilmeli, ancak zemin ekibinin kararını beklemeden git/me-git kararları verebilmelidir,” dedi. “Farklı bir durumda, iticiniz arızalanırsa veya sizi nominal yörüngeden uzaklaştıran yüksek dereceli yörünge bozulmalarıyla karşılaşırsanız, bu kararları nasıl verirsiniz?”
Bu soruya yanıt olarak Wijayatunga, yakın mesafeden buluşma yörünge tasarımı ve yönlendirmesi için bir çerçeve oluşturdu ve bunu bir laboratuvarda gösterdi. Bu çerçeve, Convex Optimization for Rendezvous Trajectory Execution (Buluşma Yörünge Uygulaması için Düz Optimizasyon) anlamına gelen CORTEX olarak adlandırılıyor.
“CORTEX, tutulmaları dikkate alıyor; hedefi görüp yakın mesafe operasyonlarını tamamlayıp ayrılmak için en uygun güneş ışığı penceresinde buluşmayı zamanlıyor” diyor. “Doktora projemde, transfer evreleri için düz optimizasyon kullanarak yörünge tasarımı ve yönlendirmesi üzerine bir çalışma yaptım. Tutulmalar burada da önemli; itme kapasitemizi sınırlayabiliyorlar. Ancak güvenliği aynı ölçüde tehlikeye atmıyorlar, bu yüzden dolayı yeniden planlama yapmak veya konumda kalmak gerekmiyor.
“Bu aynı fikri CORTEX’i geliştirirken uygulamak ve güneş ışığı penceresini dikkate alarak karanlıkta çalışmak zorunda kalmamak istedim. Yeniden planlama ile iptal mimarisi de CORTEX’te yenilik.”
Başarısız itme ve kaymadan geri dönme
Laboratuvardaki donanım deneylerini zorlamak için, servis veren uzay aracı, onu hedefinden sapıtan bir bozulmayı temsil edecek şekilde manuel olarak itildi; iticiler, çalışmaları gereken sürelerde kapatıldı ve güneş fırtınaları gibi beklenmedik durumları simüle etmek için durum ve itme hataları yapay olarak artırıldı.
Bu arada, CORTEX’in yeni bir yörünge planlayıp hedefe yaklaşacak mı yoksa yaklaşımı iptal edip pasif olarak güvenli bir yörüngeye geri dönecek ve yaklaşımı tekrar deneyecek mi olduğunu belirlediğini açıkladı.
“CORTEX’te yörünge tasarımı ve yönlendirmesi var; bu yüzden nominal görev yörüngünden ciddi şekilde saparsanız, yörüngeyi yeniden planlar ve yeniden yaklaşır. Ancak çıkılmaması gereken bölgeyi ciddi ihlal ediyorsanız, bu durumda pasif olarak güvenli bir yörüngeye döner. Beklenmedik durumlardan geri dönmek için bir algoritmadır. Iticilerinizi kullanmanız gereken ancak her ne sebeple olsa kullanamadığınız durumlar denedik ve CORTEX buna karşı oldukça dayanıklıydı.”
“Donanım testlerinin bazılarında, servis aracı yaklaşma koridorunu ihlal ettiğinde korunan bölgeden ayrılıp güvenli bir konuma geri çekiliyor; diğerlerinde ise servis aracı toparlanıp görevine devam edebiliyor,” dedi.
Hedefi kaçırmak ve başka bir yaklaşım için yeniden gruplanmak da otonom bir karardır.
Otonomili daha erken karşılaşma aşamalarına yaymak
Wijayatunga, bu çalışmadan doğan birkaç farklı proje olduğunu söyledi.
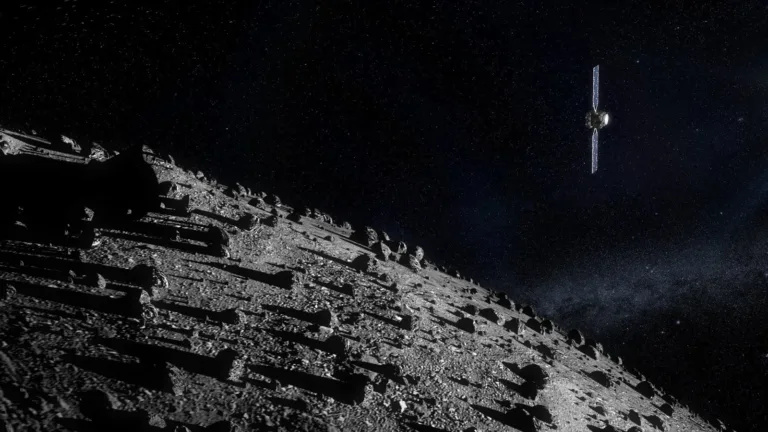
Sınıfımın son projelerinden biri, yakın karşılaşmadan hemen önce gerçekleşen fazı pekiştirmeli öğrenme kullanarak yeniden planlıyor. Uzak karşılaşma, hedefi 30 kilometre (19 mil) mesafeden 3 kilometreye (1,9 mil) kadar indiğinde gördiğinizde gerçekleşir.
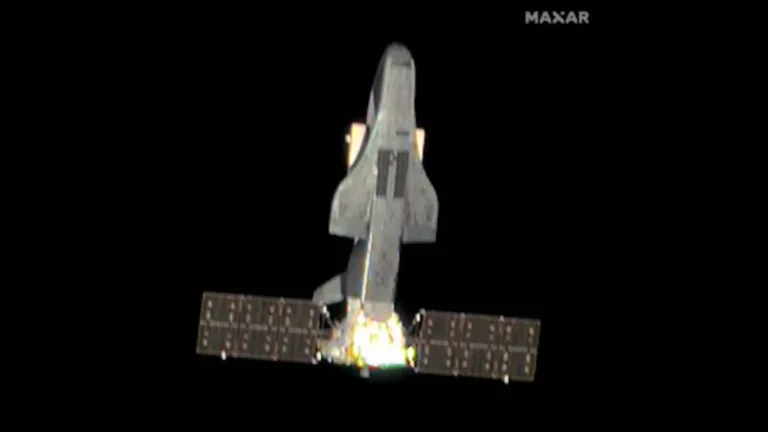
Otonom servisin henüz işbirliğinden yana olmayan bir hedefe yönelik denenmediğini belirtti, ancak bu yaklaşım teorik değil. İşbirliğinden yana olmayan bir nesneye yakın menzilli yaklaşım, ADRAS-J göreviyle uzayda deneyisel olarak doğrulanmış durumda.
Minduli C. Wijayatunga et al., CORTEX: An autonomous, end-to-end, convex-based framework for close-range rendezvous trajectory design and guidance with hardware testbed validation, Acta Astronautica (2026). DOI: 10.1016/j.actaastro.2026.08.041
Dergi bilgileri:
Acta Astronautica
Yapay uydular
Astrodinamik
Sağlayan: Illinois Üniversitesi Urbana-Champaign kampüsü
Bu hikayenin ardındaki kim?
İngilizce yüksek lisans, 2021’den beri editör; yükseköğretim ve sağlık içeriklerinde deneyimli. Güvenilir bilim haberlerine adanmış.
Profilin tamamı →
Matematiksel biyoloji alanında lisans, yaratıcı yazım alanında yüksek lisans. Bilim ve dil üzerine benzersiz bakış açılarına sahip, geniş bir coğrafyada deneyim kazanmış.
Tam profil →
Kaynakça
:
Otonom buluşma sistemi, laboratuvar deneylerinde simüle edilmiş uzay arızalarını aşıyor (2026, 27 Ekim)
27 Ekim 2026 tarihinde
https://phys.org/news/2026-10-autonomous-rendezvous-simulated-spacecraft-failures.html adresinden alınmıştır
Bu belge telif hakkı kapsamındadır. Özel çalışma veya araştırma amacıyla yapılan adil kullanım dışında, hiçbir bölüm yazılı izin olmadan çoğaltılamaz. İçerik yalnızca bilgi amaçlı sunulmaktadır.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔




1 yorum
Fikrinizi bir kaynak, soru veya yapıcı karşı görüşle geliştirin.