
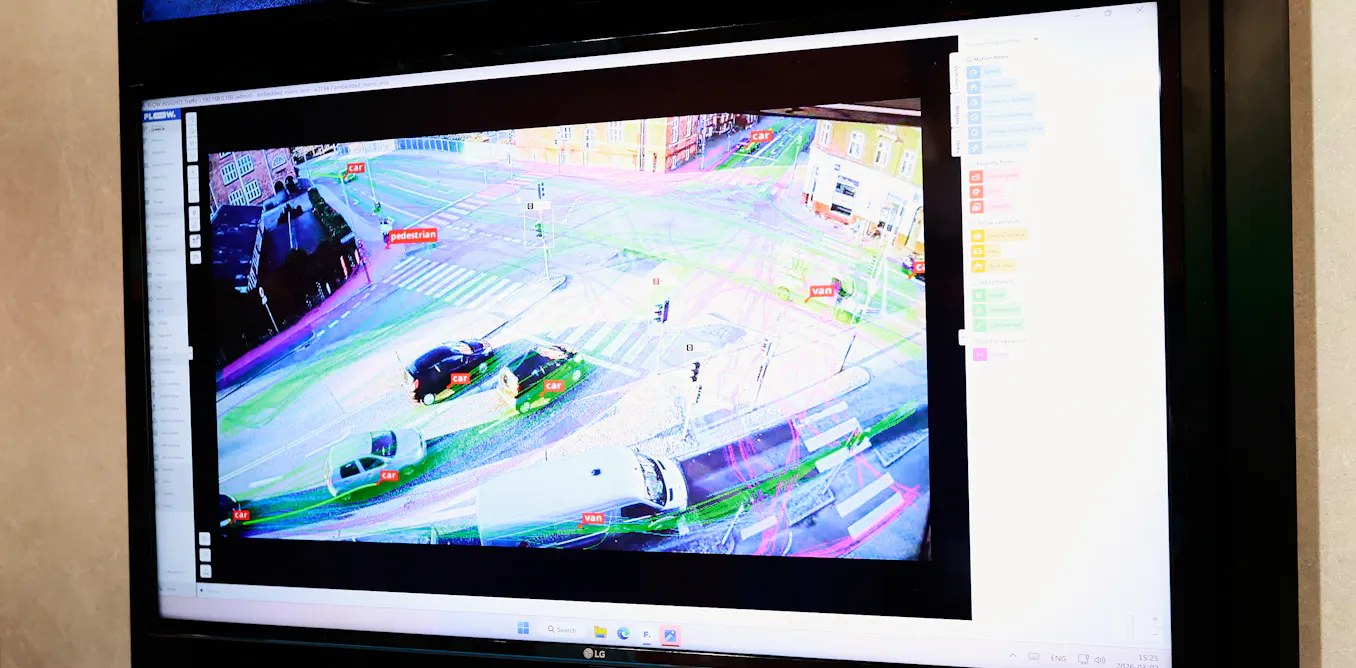
Son yıllarda otonom araçlardan dil modellerine kadar kaydedilen ilerlemeye rağmen, yapay zeka araştırmalarını gerçek dünya araçlarına dönüştürmek her zaman kolay olmuyor. Kontrollü laboratuvar ortamlarında iyi çalışan sistemler, evlerde, hastanelerde veya şehir sokaklarında kullanıldığında genellikle beklenen performansı gösteremiyor.
Görüntü tabanlı sistemlerin güvenlik artırma, sağlık izleme ve rehabilitasyona destek gibi alanlarda umut vadetmesi olağan. Örneğin bir kamera tabanlı sistem, bir klinisyenin hastanın yürüyüşünü veya iyileşme sürecini değerlendirmesine yardımcı olabilir. Gelecekte yaşlı bireylerin evindeki bir asistan robotu, kişinin ayağa kalkmakta zorlandığı veya bir nesneye uzandığı anları fark edebilmeli. Ancak temel zorluk, bu robotların laboratuvar dışındaki dağınık, öngörülemez veya düşük görünürlüklü koşullarda bile güvenilir şekilde çalışmasını sağlamak.
Laboratuvardan hayata geçişi engelleyen üç temel zorluk
İnsan davranışlarını özellikle beden hareketleri ve nesnelerle etkileşimler gibi görsel ipuçları aracılığıyla anlamayı hedefleyen yapay zeka sistemlerini inceleyen bir bilgisayar bilimci olarak, yapay zekayı laboratuvardan gerçek dünyaya taşımanın önündeki üç temel zorluğu görüyorum: genelleme, insan davranışı ve kaynaklar.
Zorluk 1: Genelleme açığı
Bu yanaşıyla çoğu yapay zeka görüntü sistemi, genellikle hareket yakalama stüdyoları veya gündüz kayıtları gibi özenle seçilmiş kaynaklardan elde edilen aydınlık, yüksek kaliteli görsellerle eğitiliyor. Ancak bu sistemler loş bir evde, hastane odasında veya gece bir sokakta gibi gerçek dünya ortamlarına yerleştirildiğinde sıkıntı çıkarabiliyor. Bu durum teknolojinin kusurlu olmasından değil, eğitimde kullanılan verinin dünyanın o kadar da büyük çeşitliliğini tam olarak yansıtamamasından kaynaklanıyor.
Beden pozisyonu tahmini buna güzel bir örnek. Bu görev, kişinin nasıl hareket ettiğini anlamak için eklem gibi vücudun anahtar noktalarını tespit etmeyi içeriyor ve elde edilen sonuç, kişinin kollarının, bacaklarının ve diğer beden bölümlerinin konumlarını temsil eden dijital bir iskelete benziyor. Pozisyonu tahmin etmek; kişinin yürüyüşünü ölçmek, rehabilitasyon egzersizlerini izlemek ve düşme riskiyle ilişkili hareket örüntülerini değerlendirmek gibi sağlık ve rehabilitasyon uygulamaları için inceleniyor. Aydınlık ortamlarda modern yapay zeka modelleri bunu etkileyici bir doğrulukla başarıyor. Ancak düşük veya dengesiz ışıkta performans keskin biçimde düşebiliyor, çünkü model temiz ve tutarlı veriden öğrenmiş oluyor ve zor koşullara genellemeye hazır değil.
Daha çok gece eğitim verisi toplamak bu sorunu çözer mi? Elbette daha fazla etiketli veri yardımcı olurdu ancak bunu toplamak özellikle zor. Bir görselde eklemler zor görülüyorsa, bunları bir insan etiketleyicinin de doğru biçimde işaretlemesi zor oluyor. Düşük ışık görsel bilgiyi basitçe görüntüyü karartmaktan öte gizleyebiliyor ve gece koşulları kameralar, gölgeler, parlama ve gürültünün diğer kaynaklarına göre değişiyor. Dolayısıyla tüm bu koşulları kapsayan örnekleri toplamak ve manuel olarak etiketlemek hem zor hem de maliyetli.
Biz de düşük ışık senaryolarında daha iyi çalışan yapay zeka sistemleri geliştirerek bu açığı kapatmaya çalışıyoruz. Kullandığımız yöntemlerden biri, eğitilen modelin temiz eğitim verisiyle asıl kullanıldığı daha dağınık dünya arasındaki “alan açığını” köprülemesine yardımcı olan gözetimsiz alan uyarlaması. Bu yöntemde, aydınlık ve etiketli veriyle eğitilen bir modelin, düşük ışık görüntüleri için manuel beden-eklemleri etiketlerine ihtiyaç duymadan düşük ışık koşullarını işleyecek biçimde uyarlanması söz konusu.
Düşük ışılda insan pozisyonu tahmini üzerine yaptığımız 2026 çalışmamızda, gerçekçi düşük ışık eğitim görselleri ürettik ve sistemi belirsiz görsel kanıtlarla beden yapısına dair öğrenilmiş bilgisi arasında denge kuracak biçimde tasarladık. Yöntem, iki düşük ışık ölçütünde performansı belirgin biçimde iyileştirdi; ancak daha geniş çaplı zorluk çözülmiş değil.
Zorluk 2: İnsan davranışı
Başka bir büyük engel de insan davranışlarının yarattığı çeşitliliğin ta kendisi, özellikle insanlar nesnelerle etkileştiğinde. Bilgisayar görüntüsünde buna nesneyle etkileşim tespiti deniyor. Bir yapay zeka sistemini domatesi dilmek veya basketbolu geçirmek gibi eylemleri tanımaya öğretmek; yalnızca nesne tespitinden öte, bağlam ve niyet anlayışı gerektiriyor.
Gerçek zorluk ölçek. Nesnelerin sayısı büyük ve insanlar bunlarla etkileşime girme biçimleri daha da fazla. Bir sandalyeye oturabilir, taşıyabilir, çekebilir veya üst üste koyabilirsiniz. Her biri ayrı bir etkileşim. Bir kupa içmek için kullanılabileceği gibi yıkamak, dökmek ya da başkasına vermek için de kullanılabilir. Asistan bir robotun uygun biçimde tepki verebilmesi için bu eylemler arasında ayrım yapabilmesi gerekir. Tüm olası kombinasyonlar için veri toplamak ve etiketlemek ise mümkün değil.

Araştırmalarımızda, bir yapay zeka sisteminin eğitim sırasında hiç görmediği etkileşimleri nasıl tespit edebileceğini inceliyoruz. Araştırmacıların buna genelleme-to-unseen-classes (görülmemiş sınıflara genelleme) sorusu dediği bu durum, yalnızca örüntüleri ezberlemeyen ama yeni durumlara uyum sağlayabilen modeller kurmak için kritik bir zorluk. Çalışmalarımız, temel modellerin görülmemiş etkileşimleri tanımaya nasıl yardımcı olabileceğini inceledi. Daha yakın zamanda yayımladığımız bir çalışmada ise bilgisayar görüntüsü ve doğal dil işlemeyi birleştiren büyük modeller kullanarak, o özel görev için sistemi etiketli örneklerle eğitmeksizin belirli eylemleri destekleyen nesne parçalarını belirledik. Bu durum asistan robotları ve güvenlik izleme gibi; yapay zekanın özellikle eğitilmediği davranışlara akıllıca tepki vermesi gereken alanlarda önem taşıyor.
Bu zorluk, düşük ışık sorunundan farklı. Düşük ışılda pozisyonu tahmin ederken sistem tanıdığı bir hareketi tanımadığı çevresel koşullar altında tanımaya çalışırken; nesneyle etkileşim tespitinde eylem-nesne kombinasyonunun kendisi yeni olabilir. İkisi de genelleme sorunudur ancak farklı çözümler gerektiriyor.
Zorluk 3: Kaynak açığı
Araştırmacılar modelleri nasıl daha dayanıklı hale getireceklerini bilseler bile, bu geliştirmeleri uygulamak her zaman kolay değil; özellikle akademik veya küçük ölçekli araştırma ortamlarında. Günümüzün en güçlü yapay zeka sistemleri, içinde devasa sayıda özel bilgisayar çipini barındıran veri merkezleri biçiminde büyük hesaplama kaynaklarına dayanıyor.
Bunlar genellikle üniversite laboratuvarları veya kamu sektörü araştırmacıları için çok pahalı ve önde gelen modelleri eğitmek için gereken hesaplama gücü yükselmeye devam ediyor. 2026 yapay zeka İndeks Raporuna göre, teknoloji endüstrisi 2025 yılında tanıtılan dikkat çeken tüm yapay zeka modellerinin yüzde 90’dan fazlasını üretmişti.
Bu arada, büyük hesaplama kümeleriyle geliştirilen bir model nihayetinde bir klinikte, okulda, robotta veya ev aletinde çalışmak zorunda olabilir; bu da çok daha küçük donanımlar üzerinde işlem yapması gerektiği anlamına geliyor. Böyle sistemler aynı zamanda hassas verileri sürekli olarak buluta göndermeden hızlı biçimde tepki verebilir. Bu uyumsuzluk, teorik açıdan mümkün olanla uygulamada mümkün olan arasında giderek büyüyen bir açık yaratıyor. Bu açığı kapatmak için yalnızca daha iyi modeller değil, aynı zamanda gelişmiş yapay zekaya erişimi genişleten daha verimli algoritmalar ve açık kaynak araçlar da gerekli.
Neden önemli
Bu zorluklar yalnızca akademik değil. Yapay zeka araçlarının gerçek dünyada nasıl ve ne kadar güvenilebilir olduğunu etkiliyor. Gece çalışmayan bir düşme tespit sistemi, kritik bir eylemi kaçıran bir iş yeri güvenlik izleyicisi ya da daha önce hiç görmediği tam olarak o etkileşimi yanlış anlayan bir robot hayal edin. Bunlar yalnızca küçük hatalar değil; güvenin, kullanılabilirliğin ve bazen güvenliğin bozulması anlamına geliyor.
Yapay zeka sistemleri evlerde, hastanelerde, fabrikalarda, araçlarda ve diğer günlük ortamlarda kullanılıyor. Farklı ortamlara uyum sağlayamaz veya yeni insan davranışlarını tanıyamazsa, faydaları sınırlanıyor, riskleri ise büyüyor. Bu yüzden araştırmacılar giderek yalnızca ideal koşullardaki doğrulukla değil, aynı zamanda dayanıklılıkla, genellemeyle ve gerçek dünyaya hazırlıkla da ilgileniyor.
İleriye bakış: Açığın kapatılması
Laboratuvarda eğitilen yapay zeka modelleri ile dağınık, öngörülemez gerçek dünya ortamları arasındaki açığı kapatmak bir gecede olmayacak ancak mümkün. Araştırmalarımızda, zorlu koşulları simüle eden ve modellere uyum sağlamalarına yardımcı olan artırılmış veri kullanımı gibi teknikleri inceledik. Ayrıca temel modellerden edinilen bilgiyi kullanarak yapay zeka sistemlerinin eğitim sırasında karşılaştıkları benzer etkileşimlerden tanımadıkları etkileşimleri ayırt etmelerine olanak tanıyarak yeni, görülmemiş durumlara genelleme yeteneklerini geliştirdik.
Sonuç olarak, yapay zeka sistemlerini günlük ortamlarda daha güvenilir kılmayı; yalnızca gadget ve uygulamaları iyileştirmek için değil, aynı zamanda yapay zekanın daha güvenli sokaklar, daha akıllı sağlık hizmetleri veya daha güvenli evler sağlayarak insan refahını destekleme potansiyeline sahip olması nedeniyle çözülmesi gereken bir görev olarak görüyorum.




1 yorum
Fikrinizi bir kaynak, soru veya yapıcı karşı görüşle geliştirin.