Parmaqları üzerinde yürüyen bir el, insanı Addams Family‘nin parmaklı canavarı Thing’i anımsatır. Heidi Klum da bu Halloween’de canlandırdığı dev bir kopuk-el kostümüyle aynı ürpertici görüntüyü yaşattı.
İsviçeli bir robotik laboratuvarında, mekanik bir el daha faydalı bir amaca doğru kendi adımlarını atıyor.
ETH Zürich araştırmacıları ona parmaqları üzerinde yürüme, düştükten sonra dikleşme ve diğer parmaqları dengede tutarken klavye tuşlarına basma becerilerini öğretti.

Amaç, bir robotun eline, vücudunun giremeyeceği bir yerde çalışabilmesi için bir yol bulmak.
“Gelecekte bir robot, elini vücudunun giremeyeceği bir alana gönderebilir; bir şeyi inceleyebilir, bir kontrolü çalıştırabilir ya da bir nesneyi hareket ettirebilir, ardından elini geri çekebilir,” robotik uzmanı Robert Katzschmann ScienceAlert’a söyledi.
Ekibin çalışması, arXiv’e ön basım olarak yüklenmiş ancak henüz hakem değerlendirmesinden geçmemiş ve bu becerilerin ticari olarak satın alınabilir bir ele, parmakları yeniden tasarlanmadan nasıl kazandırılabileceğini inceliyor.
Parmaklar ilk zorluğu oluşturdu. Elinizi sadece parmak uçlarınız masağa değecek şekilde koyun ve bir parmağınızı kaldırın. Diğerleri onu dengede tutar. Yürümek için ise mekanik birelin, tüm ağırlığını taşırken bu desteği sürekli kaydırması gerekir.
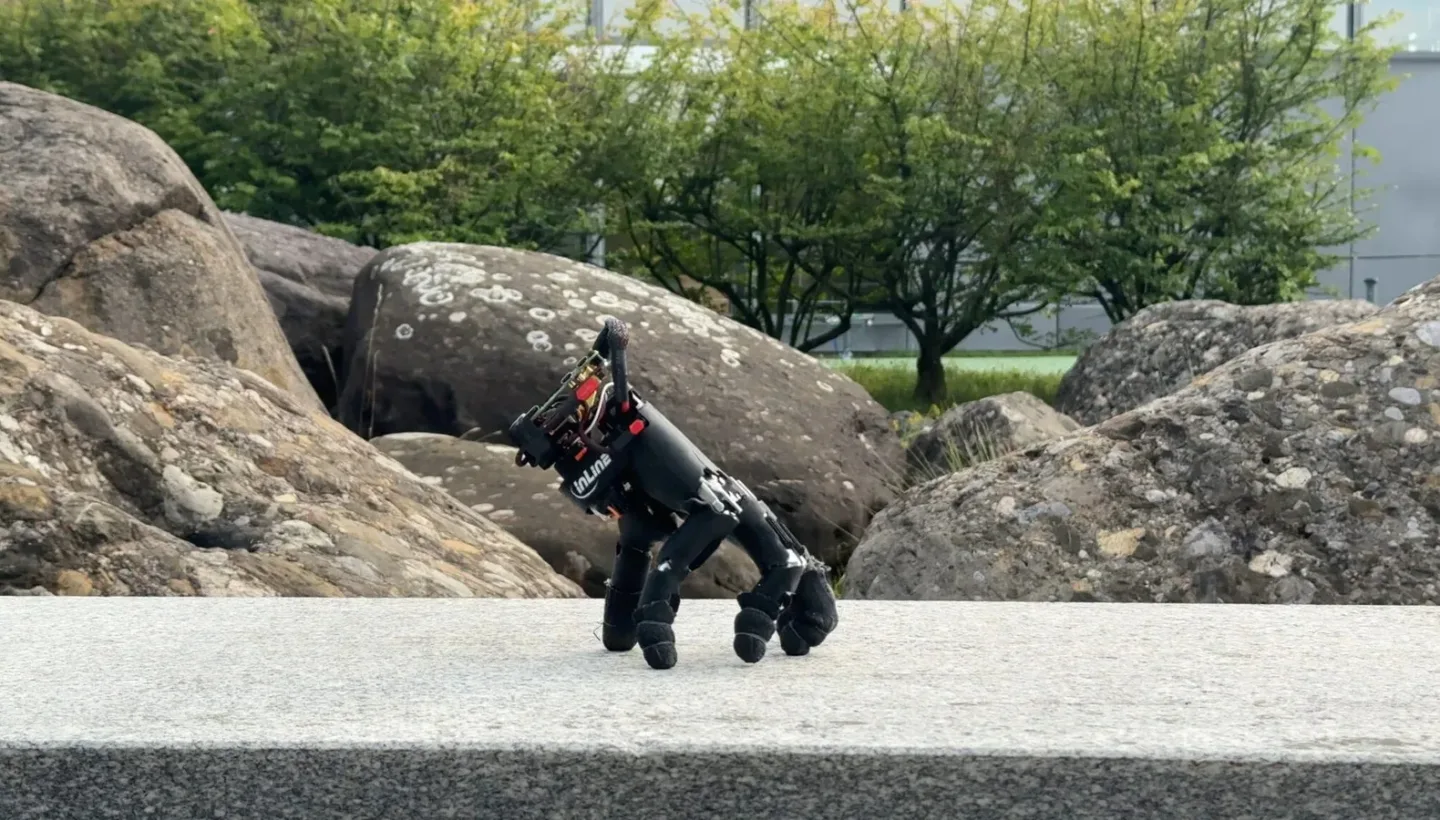
Mekanik el, dışarıda taşlı bir saçak üzerinde, kendi pili ve bilgisayarıyla yürür. (ETH Zurich / Soft Robotics Lab)
“Parmaklarının uzunlukları farklı ve bir başparmağı yan tarafında, bu da yürümeyi zorlaştırıyor,” birinci yazar ve doktora araştırmacısı Amirhossein Kazemipour ScienceAlert’a söyledi.
“Ayrıca nesnelerle etkileşirken eli dengede tutmak zorundalar.”
Mekanikeller zaten hassas görevleri yerine getirebiliyor, ancak kollar genellikle onları konuma getiriyor. Burada ise aynı parmaklar hem hareketi hem de desteği sağlamak için gerekli.
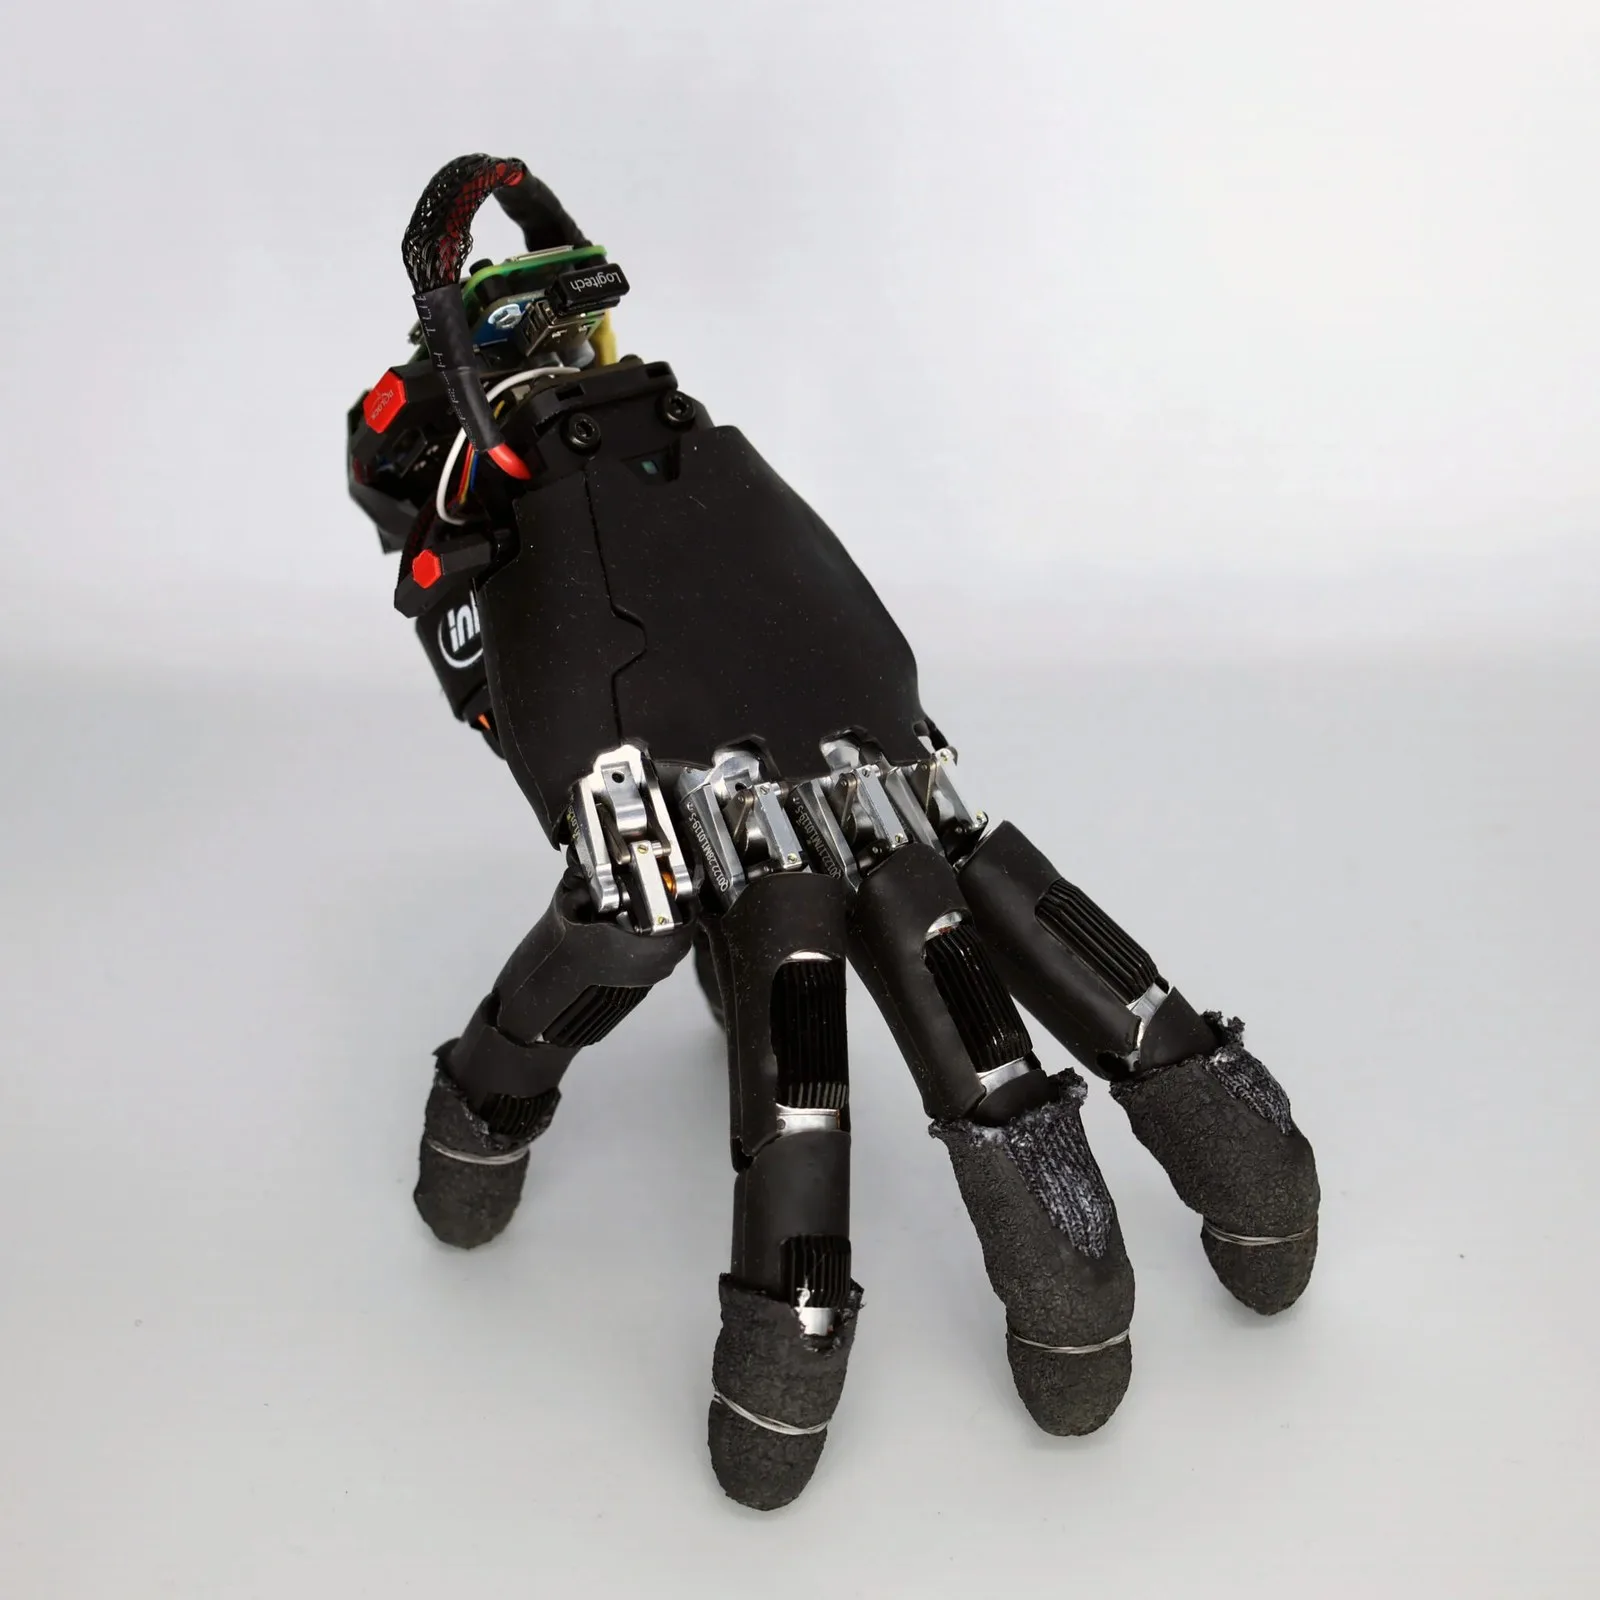
Kazemipour, Hehui Zheng ve Katzschmann, bir WUJI mekanik ele ile başladılar; bir pil, küçük bir bilgisayar ve bir hareket sensörü eklediler. Tam kurulum 818 gram, yani yaklaşık 1,8 pound ağırlığında ve güç ile hesaplama donanımını sırtında taşıyor.
Fiziksel testlerden önce araştırmacılar, kontrol yazılımını pekiştirmeli öğrenme kullanarak simülasyonda eğittiler. İstenilen yönde ilerlemek gibi faydalı hareketler sayısal ödüller kazandırdı.
İstenmeyen hareketler, aşırı sallanma gibi, skoru düşüren cezalarla karşılandı. Tekrarlanan denemelerle sistem, en yüksek skoru hangi hareketlerin elde ettiğini öğrendi.
Eşit olmayan parmakları hesaba katmak için her parmak ucu, elin dinlenme duruşuna dayalı bir referans konumu aldı. Bu konumdan daha uzaklaşmak skoru düşürdü, ancak yol boyunca daha fazla özgürlük tanıdı. Bu da eli, her adımı önceden belirlemeden, kullanılabilir bir yürüyüşe yönlendirdi.
Bu hareketlerin gerçek ele aktarılması, eklemlerinin komutlara nasıl tepki verdiğinin ve parmak uçlarının bir yüzeye nasıl kaydığının ölçülmesini gerektirdi.
“Anahtar, eğitimi elin şekline göre uyarlamak ve simülasyonu gerçek donanımla özenle eşleştirmekti,” dedi Kazemipour.
Sonuçtaki el, gösterilerde ahşap zeminler, metal ızgaralar, çim ve çakıl dahil olmak üzere 14 yüzey üzerinde süründü. Bir operatör, hareket komutlarını bir oyun kolu üzerinden verdi; yerel yazılım ise parmakları ve dengeyi kamera yardımı olmadan koordine etti.
Bir zemin üzerinde yönlendirme testleri sırasında, 21 denemede saniyede ortanca 9,3 santimetre (3,7 inç) hız yaptı. Ekip, onu ayrıca kendi kendini düzeltmeye de eğitti ve 25 fiziksel denemenin 21’inde başarılı oldu. Diğer dördünde parmakları birbirine takıldı.
Robotik el, parmak uçları üzerinde duruyor; bataryasını, bilgisayını ve hareket sensörünü sırtında taşıyor. (ETH Zurich / Soft Robotics Lab)
Hareket ve denge sağlandıktan sonra araştırmacılar, bir parmağın bir iş yapmak için yerden ayrılıp ayrılamayacağını test etti. Ayrı eğitilmiş bir kontrolcü kullanarak el, 32 ardışık komutun 29’unda doğru klavye ok tuşuna bastı.
Bu yetenek, ona Sokoban adı verilen, kutuları konuma itmeyi içeren bir bulmaca oyununda hamleler girmesini sağladı. İnsan hamleleri seçti; el ise geri bildirim olmadan klavyeyi kullandı.
Gerçek bir nesneyi itmek farklı bir kurulum gerektirdi. Bir üst kamera eli ve bir küpü takip ederek, eli küpe yaklaştırıp hedefe doğru iterken dengede kalmasını sağlayan bilgileri sağladı.
Her becerinin kendi eğitilmiş kontrolörü var. Sonraki meyok, bu becerileri daha uzun görevlerde birleştirmek, güvenilirliği artırmak ve ele yerleşik bir görüş sağlamak.
Büyük bir roottan otomatik ayrılma ve sonrasında yeniden bağlanma da geleceğin hedefleri arasında kalıyor. Katzschmann, kas benzeri mekanizmaların bir gün ellerin daha nazik bir temas için sertliklerini ayarlamalarına yardımcı olabileceğini söyledi.
Şimdilik ele, kolu dışında bir yere ulaşması için gereken hareketlerin bir kısmını öğretilmiştir. Uzun vadeli hedef, onu yerine bir işi olmak üzere dar bir alana göndermek.
Araştırma, arXiv üzerinde ön baskı olarak yayınlandı.
Bu makale Fiona MacDonald tarafından doğrulandı ve Fiona MacDonald tarafından düzenlendi. Sürecimize övünürüz, ancak yine de yalnızca insanız. Bir hata fark ederseniz, lütfen bize bildirin.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔





1 yorum
Fikrinizi bir kaynak, soru veya yapıcı karşı görüşle geliştirin.